GPIO
Luckfox‑Lume 基于全志 T153 芯片,本章我们将学习如何使用 sysfs 文件系统来访问和控制 GPIO。
1. GPIO 子系统简介
GPIO(General‑Purpose Input/Output,通用输入 / 输出)是一类可由处理器控制的可编程数字引脚,支持输出高低电平、检测外部输入电平。引脚经过复用配置后,也可以切换为串口、I2C、SPI 等外设功能。
在 Linux 系统中,内核提供了专门的 GPIO 子系统驱动框架,用于统一管理处理器的 GPIO 资源。基于该框架,开发者既可以在内核空间驱动中操作引脚,也能够将 GPIO 开放至用户空间进行控制。
用户空间可通过 sysfs 文件系统接口对 GPIO 引脚进行读写控制。GPIO 配置为输出时,可控制 LED、继电器等外设;配置为输入时,既可读取普通电平信号,也支持边沿中断检测,用于按键、外部传感器事件捕获等场景。依托 GPIO 子系统,引脚功能具备高度的灵活性与可编程性。
如需深入了解 Linux GPIO 子系统的实现原理,可参考内核源码文档:<Linux内核源码>/Documentation/driver-api/gpio/
2. GPIO 控制(Shell)
2.1 引脚分布
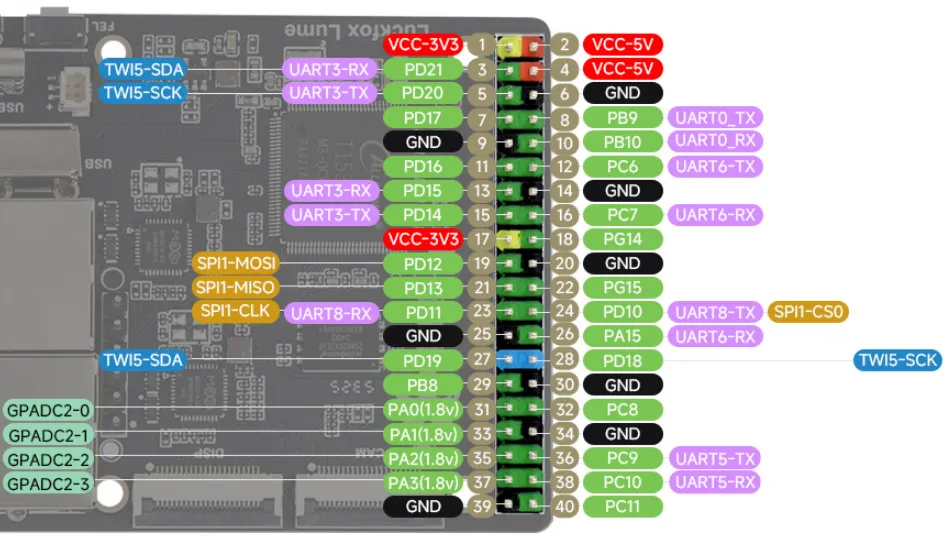
2.2 GPIO 编号计算
T153主GPIO每个Bank预留32个线号:
PA = 0, PB = 1, PC = 2, PD = 3, ...
line = Bank序号 * 32 + 引脚序号
例如 PD16 = 3 * 32 + 16 = 112。
2.3 使用 GPIO sysfs 接口
-
以物理引脚11、
PD16、线号112作示例,将 GPIO 控制从内核空间导出到用户空间:echo 112 > /sys/class/gpio/exportls /sys/class/gpio/gpio112 -
导出成功后会生成
/sys/class/gpio/gpio112/:active_low direction power ueventdevice edge subsystem value -
取消GPIO 控制从内核空间到用户空间的导出:
echo 112 > /sys/class/gpio/unexport
2.4 设备目录和设备属性
- 向
/sys/class/gpio/export写入目标GPIO的全局编号,内核会申请该GPIO并创建用户空间控制节点,而不是强制释放其他驱动已经占用的引脚。已被占用时可能返回Device or resource busy。导出成功后,用户通过/sys/class/gpio/gpio<编号>中的属性文件配置方向和读写电平。root@luckfox:~# ls /sys/class/gpio/export gpiochip0 gpiochip400 gpiochip704 gpio112 unexport - 引脚导出成功后会生成
/sys/class/gpio/gpio<N>设备目录,其中 N 为 GPIO 全局编号;目录内包含一组可读写的属性节点,用户空间可通过操作这些属性,实现 GPIO 引脚的配置与电平控制。root@luckfox:~# ls /sys/class/gpio/gpio112/active_low direction power ueventdevice edge subsystem value- direction:GPIO 方向控制节点。写入
in将引脚配置为输入模式;写入out将引脚配置为输出模式。 - value:GPIO 电平节点。输入模式时读取该文件可获取引脚实时电平;输出模式时写入
1或0,控制引脚输出高低电平。电平逻辑受active_low属性影响。 - active_low:0表示正常逻辑,1表示反向逻辑。本章高、低电平的预期结果以两个GPIO的
active_low均为0为前提;现有示例不会主动修改这个属性。 - edge:边沿检测配置节点,仅输入模式有效。设置边沿触发条件后,用户程序可通过
poll()、select()监听引脚电平变化;仅配置 edge 属性并不会产生硬件中断回调。rising:上升沿触发falling:下降沿触发both:双边沿触发none:禁用边沿检测
- direction:GPIO 方向控制节点。写入
2.5 控制输出电平
- 设置方向:
cd /sys/class/gpio/gpio112echo out > direction # 设置 GPIO 为输出echo in > direction # 设置 GPIO 为输入
- 设置value属性来控制 GPIO 电平:
cat valueecho 0 > valueecho 1 > value
2.6 读取输入电平
cd /sys/class/gpio/gpio112
echo in > direction
cat value
3. 控制 GPIO(Python 程序)
-
示例程序:使用两个 GPIO 进行硬件回环测试:PC7 输出高、低电平,PD16 读取输入电平。Python 和 C 均使用以下 Lume 接线,断电后短接物理引脚16与11。
功能 GPIO 全局线号 Lume GPIO 40Pin 物理引脚 输出 71 PC7 16 输入 112 PD16 11 #!/usr/bin/env python3from pathlib import Pathimport timeOUT_PIN = 71IN_PIN = 112SYSFS_ROOT = Path("/sys/class/gpio")def gpio_export(line: int) -> bool:gpio_dir = SYSFS_ROOT / f"gpio{line}"if gpio_dir.exists():print(f"gpio {line} already exported, reusing")return False(SYSFS_ROOT / "export").write_text(str(line))time.sleep(0.1)return Truedef gpio_unexport(line: int):path = SYSFS_ROOT / "unexport"if (SYSFS_ROOT / f"gpio{line}").exists():path.write_text(str(line))def gpio_set_dir(line:int, direction:str):p = SYSFS_ROOT / f"gpio{line}" / "direction"p.write_text(direction)def gpio_set_value(line:int, val:int):p = SYSFS_ROOT / f"gpio{line}" / "value"p.write_text(str(val))def gpio_read_value(line:int) -> int:p = SYSFS_ROOT / f"gpio{line}" / "value"return int(p.read_text().strip())out_owned = gpio_export(OUT_PIN)in_owned = gpio_export(IN_PIN)try:gpio_set_dir(OUT_PIN, "out")gpio_set_dir(IN_PIN, "in")print(f"Loop‑back test start: OUT={OUT_PIN}, IN={IN_PIN}")print(f"Short {OUT_PIN} <--> {IN_PIN}\n")while True:gpio_set_value(OUT_PIN, 1)read_back = gpio_read_value(IN_PIN)print(f"HIGH, hardware readback = {read_back}")time.sleep(0.5)gpio_set_value(OUT_PIN, 0)read_back = gpio_read_value(IN_PIN)print(f"LOW, hardware readback = {read_back}")time.sleep(0.5)except KeyboardInterrupt:print("\nUser stop test.")finally:gpio_set_value(OUT_PIN,0)if out_owned: gpio_unexport(OUT_PIN)if in_owned: gpio_unexport(IN_PIN) -
打开并配置 GPIO:
out_owned = gpio_export(OUT_PIN)in_owned = gpio_export(IN_PIN)gpio_set_dir(OUT_PIN, "out")gpio_set_dir(IN_PIN, "in")程序中先导出PC7和PD16,再将PC7设为输出、PD16设为输入:
gpio_export(line):检查gpio<line>目录。若目录已存在(其他程序已导出),打印提示并返回False,不标记所有权;否则向export写入线号,等待0.1秒后返回True。gpio_set_dir(line, direction):将out或in写入对应的direction文件。Path.write_text():打开属性文件、写入文本并关闭文件。
-
控制输出并读取输入:
gpio_set_value(OUT_PIN, 1)read_back = gpio_read_value(IN_PIN)print(f"HIGH, hardware readback = {read_back}")time.sleep(0.5)gpio_set_value(OUT_PIN, 0)read_back = gpio_read_value(IN_PIN)print(f"LOW, hardware readback = {read_back}")time.sleep(0.5)gpio_set_value()将整数转换为文本,写入PC7的value文件。gpio_read_value()读取PD16的value。 -
结束测试并释放资源:
except KeyboardInterrupt:print("\nUser stop test.")finally:gpio_set_value(OUT_PIN, 0)if out_owned: gpio_unexport(OUT_PIN)if in_owned: gpio_unexport(IN_PIN)按 Ctrl+C 结束循环。退出前将输出引脚拉低,再只取消本程序拥有所有权的 GPIO 的导出,避免影响其他程序控制的 GPIO。
-
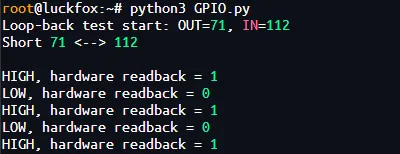
运行Python程序:
python3 GPIO.py运行结果:
4. 控制 GPIO(C 程序)
-
完整代码:
#define _DEFAULT_SOURCE#include <errno.h>#include <fcntl.h>#include <signal.h>#include <stdio.h>#include <stdlib.h>#include <string.h>#include <unistd.h>#define OUT_LINE 71#define IN_LINE 112static volatile sig_atomic_t stop_test = 0;struct gpio_pin {int line;int owned;int output;char value_path[80];};static void stop_handler(int sig){(void)sig;stop_test = 1;}static int write_text(const char *path, const char *text){int fd = open(path, O_WRONLY);if (fd < 0) {perror(path);return -1;}size_t size = strlen(text);ssize_t count = write(fd, text, size);int saved_errno = errno;if (count != (ssize_t)size) {close(fd);errno = count < 0 ? saved_errno : EIO;perror(path);return -1;}if (close(fd) < 0) {perror(path);return -1;}return 0;}static int open_gpio(struct gpio_pin *pin, const char *direction){char path[80], number[16];snprintf(path, sizeof(path), "/sys/class/gpio/gpio%d", pin->line);if (access(path, F_OK) == 0) {fprintf(stderr, "GPIO%d already exported; check its owner\n",pin->line);return -1;}snprintf(number, sizeof(number), "%d", pin->line);if (write_text("/sys/class/gpio/export", number) < 0)return -1;pin->owned = 1;snprintf(path, sizeof(path), "/sys/class/gpio/gpio%d/direction",pin->line);for (int i = 0; i < 100 && access(path, F_OK) != 0; ++i)usleep(1000);if (write_text(path, direction) < 0)return -1;pin->output = strcmp(direction, "out") == 0;snprintf(pin->value_path, sizeof(pin->value_path),"/sys/class/gpio/gpio%d/value", pin->line);return 0;}static int read_gpio(const struct gpio_pin *pin, int *value){char c;int fd = open(pin->value_path, O_RDONLY);if (fd < 0) {perror(pin->value_path);return -1;}ssize_t count = read(fd, &c, 1);int saved_errno = errno;close(fd);if (count != 1 || (c != '0' && c != '1')) {errno = count < 0 ? saved_errno : EIO;perror(pin->value_path);return -1;}*value = c == '1';return 0;}static int close_gpio(struct gpio_pin *pin){char number[16];int result = 0;if (!pin->owned)return 0;if (pin->output && write_text(pin->value_path, "0") < 0)result = -1;snprintf(number, sizeof(number), "%d", pin->line);if (write_text("/sys/class/gpio/unexport", number) < 0)result = -1;pin->owned = 0;return result;}int main(void){struct gpio_pin out_pin = { .line = OUT_LINE };struct gpio_pin in_pin = { .line = IN_LINE };int result = EXIT_FAILURE;int read_back;signal(SIGINT, stop_handler);setvbuf(stdout, NULL, _IOLBF, 0);if (open_gpio(&in_pin, "in") < 0)goto cleanup;if (stop_test) {result = EXIT_SUCCESS;goto cleanup;}if (open_gpio(&out_pin, "out") < 0)goto cleanup;while (!stop_test) {if (write_text(out_pin.value_path, "1") < 0 ||read_gpio(&in_pin, &read_back) < 0)goto cleanup;printf("HIGH, hardware readback = %s\n",read_back ? "True" : "False");usleep(500000);if (stop_test)break;if (write_text(out_pin.value_path, "0") < 0 ||read_gpio(&in_pin, &read_back) < 0)goto cleanup;printf("LOW, hardware readback = %s\n",read_back ? "True" : "False");usleep(500000);}result = EXIT_SUCCESS;cleanup:if (stop_test)puts("\nUser stop test.");if (close_gpio(&out_pin) < 0)result = EXIT_FAILURE;if (close_gpio(&in_pin) < 0)result = EXIT_FAILURE;return result;} -
导出引脚到用户空间,
open_gpio()按输入112、输出71的顺序执行:if (access(path, F_OK) == 0) {fprintf(stderr, "GPIO%d already exported; check its owner\n",pin->line);return -1;}snprintf(number, sizeof(number), "%d", pin->line);if (write_text("/sys/class/gpio/export", number) < 0)return -1;pin->owned = 1;write_text()使用open()、write()、close()操作sysfs文件,并检查打开、写入长度及关闭结果。失败时用perror()输出原因并返回-1;内核占用导致的EBUSY也作为错误处理,而不是强制接管。 -
配置 GPIO 方向:
if (open_gpio(&in_pin, "in") < 0)goto cleanup;if (open_gpio(&out_pin, "out") < 0)goto cleanup;PD16为输入、PC7为输出,先配置输入端。初始化部分失败时,也会进入清理流程,避免留下已导出的GPIO。
-
控制输出电平并读取输入:
if (write_text(out_pin.value_path, "1") < 0 ||read_gpio(&in_pin, &read_back) < 0)goto cleanup;printf("HIGH, hardware readback = %s\n",read_back ? "True" : "False");usleep(500000); -
取消导出引脚:
if (close_gpio(&out_pin) < 0)result = EXIT_FAILURE;if (close_gpio(&in_pin) < 0)result = EXIT_FAILURE;return result; -
交叉编译:Luckfox Lume SDK 使用ARM32工具链。
export PATH=<Luckfox_Lume_SDK>/out/toolchain/gcc-linaro-11.3.1-2022.06-x86_64_arm-linux-gnueabihf/bin:$PATH编译程序:
arm-linux-gnueabihf-gcc -Wall -Wextra -O2 GPIO.c -o GPIOfile GPIO -
传输并运行:
scp GPIO root@<LUME_IP>:/root/将
<LUME_IP>替换为开发板地址,例如192.168.9.152,目标路径为开发板的/root/GPIO。 -
运行C程序:
chmod +x /root/GPIO/root/GPIO运行结果:
